机械手的定位、型腔、平面度和分离一起定义
自动化薄片吸塑托盘应围绕机械手的取放动作写规格,先定定位,再定型腔、支撑和平稳分离。人工可以临时调整手势,自动化设备则依赖既定坐标和动作。托盘的外形合格,只是其中一项;机器人真正接触的腔位和取放高度也需要清楚定义。
定位说明要从托盘落在设备上的状态开始。写明设备靠哪条边、哪个孔或哪个面找正,夹紧后哪些位置受支撑。吸嘴和夹爪所需的入口、退让空间和承托面应画进装配图;对于托盘中不同位置的零件,把定位误差如何传到末端取放位置画出来。
型腔决定零件在托盘里的姿态和允许移动空间。保护精密表面的腔底、承担定位的腔壁与留给机械手的避让区域,应使用不同的功能说明。装料后看零件能否稳定就位,取料时看是否擦碰、带起相邻零件,空盘时再观察变形和支撑状态。
平面度与分离要求要连接到真实动作。设备在多个位置吸取时,应说明托盘是在自由放置、夹紧还是叠放状态下使用;分离动作则要记录真空解除、夹爪抬起与下一张托盘之间的关系。把这些状态放进样件验收,尺寸记录才与产线表现有关。
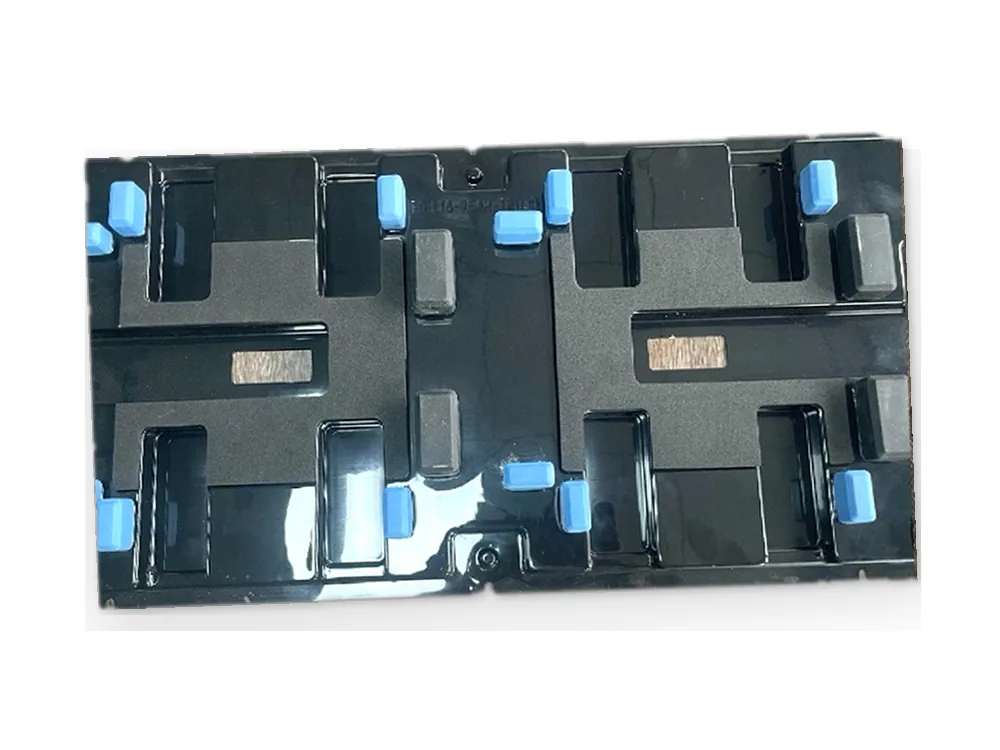
薄片托盘公差分清外形、型腔与定位特征
方宇(FUNYO)自动化产线用薄片托盘按+0.3 / −0.2 mm控制,图纸仍需指出受控尺寸、基准与测量状态。腔位宽度、腔底高度、外形边和定位孔分别承担不同任务;把它们放在同一坐标系里,再按设备取放和装配需求分配公差。
以下是方宇2018–2026薄片托盘工程能力表,单位mm,仅用于薄片托盘。外形公差描述边界,槽公差关注承托腔位,正模和反模公差应与具体贴模面一起理解,槽间宽度反映腔位之间的结构空间。采购图纸要使用对应特征名称和同一测量定义。
| 薄片托盘项目(mm) | 2018–2019 | 2020 | 2021 | 2022 | 2023–2024 | 2025–2026 |
|---|---|---|---|---|---|---|
| 最大深度 | 50 | 60 | 70 | 80 | 100 | 120 |
| 外形公差 | 1.2 | 1 | 0.8 | 0.6 | 0.5 | 0.3 |
| 槽公差 | 0.5 | 0.5 | 0.3 | 0.3 | 0.2 | 0.1 |
| 正模公差 | 0.3 | 0.3 | 0.2 | 0.2 | 0.15 | 0.1 |
| 反模公差 | 0.2 | 0.2 | 0.1 | 0.1 | 0.08 | 0.05 |
| 槽间最小宽度 | 5 | 4 | 3 | 2 | 1.5 | 1 |
薄片托盘外形公差由1.2 mm到0.3 mm,数值降低75%;槽公差由0.5 mm到0.1 mm,降低80%,均按表列首末期计算。这些变化用于理解表中数值的范围;实际项目仍把零件尺寸、腔位排布、支撑和设备动作一起评审。
对于多腔托盘,优先从设备定位基准标到工作腔位,而非只串联相邻腔之间的距离。设备从同一基准读取的位置,检验也应能复现。长边、角部和中部的支撑差异,可以在样件取放记录里标出,帮助区分定位问题、自由变形与型腔配合问题。
需要把成型尺寸与后加工尺寸分开阅读时,可参考大型厚片吸塑件的公差:如何标注和验收?。该文的尺寸分类方法可用于组织图纸,托盘表里的工程数值则保持薄片适用范围。
防叠结构要给空气、受力和分离动作留通路
防叠设计的目标是让叠放状态稳定、取出时按计划释放。托盘过度嵌套时,接触面积、摩擦和封闭空气都可能参与卡盒。结构评审应同时观察空盘与装料状态,画出支点、侧壁间隙、分离方向以及机械手的实际抓取位置。
在图纸上标清叠放接触面与限制嵌套深度的部位。分离时有空气进入的路径,可减少上下托盘之间的吸附;支点也要避开易损零件和机械手工作区。不同材料表面、使用磨损与包装压载可能改变摩擦状态,因此试验应尽量接近实际搬运顺序。
方宇使用防重叠测试机检查吸塑盒卡盒,并用跌落测试模拟搬运跌落、优化设计。项目可把空盘、装料、堆叠与开包后的状态分别写进测试说明,约定记录分离异常的方法。照片和次数记录应指向批准版本,而不是只留下“通过”字样。
防叠结构示意用来讨论位置关系,图纸上的间隙、叠放高度和允许变形由项目填写。样件应与设备一起运行,观察是否出现带出下盘、托盘倾斜、零件跳动或取放中断。发现异常时,记录动作发生的位置与方向,便于调整结构或程序。
防静电先选功能,再写材料分类和测试条件
防静电规格要区分低起电、电荷泄放与屏蔽功能,材料名称和颜色只能作为识别信息。永久型通常将相关功能纳入材料体系,涂层型依赖表面处理层;磨损、清洗和接触状态会影响使用中的表现。选型时把重复使用、包装接触面与使用环境放在同一要求里。
ANSI/ESD S20.20规定建立、实施和维持ESD控制计划的管理与技术要求。1 ANSI/ESD S541面向生产、运输和储存中的ESD敏感电子物项包装性能。1 前者组织控制体系,后者帮助定义包装要求;订单应说明托盘在受保护区域内使用,还是承担区域之间的转运。
IEC 61340-5-1同样规定ESD控制计划的要求。2 选择合同采用的标准与版本后,把检验对象、测试条件、报告和追溯责任补齐。符合某种材料分类,与整个工作环境满足其控制计划,是不同的验收范围。
ANSI/ESD S541的公开解说要求EPA内的包装具有低起电特性,并采用静电耗散或导电材料。4
ESD协会公开的ANSI/ESD S541分类图列出导电<10⁴ Ω、静电耗散≥10⁴且<10¹¹ Ω、绝缘≥10¹¹ Ω。3 这些是分类边界;规格还要写清表面电阻的测法、调节条件和样件状态。电阻大小与低起电、屏蔽的功能也应分别提出,避免只用一个数代替整个保护要求。
方宇自2014年起主推永久防静电吸塑盒。询价时请写目标分类与使用条件,按选定材料和样件约定测试,再确定报告内容。把清洗、重复搬运和储存后的状态纳入计划,才能比较材料在实际流程中的适用性。
量测、卡盒和来料检验对应同一托盘版本
检测计划应连接尺寸、动作和包装状态。尺寸检测用于判断图纸要求,防重叠测试关注分离行为,来料检验还要核对版本与运输后状态。把检验用样件、设备定位方式与图纸基准关联起来,可减少供货方与设备方对同一结果的不同解释。
方宇配备尼康VMR-6555三次元全自动影像测量仪和VMS-5040光学2.5次元影像测量仪,适用于托盘等中小件。询价时先列测量特征,说明自由放置还是支撑状态,要求记录中能够识别腔位与方向,再商定交货所附资料。
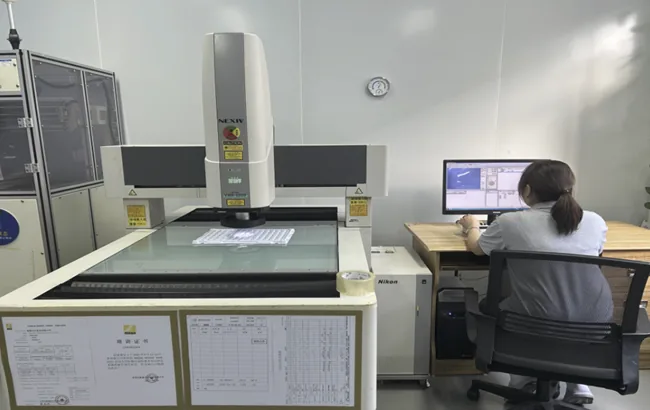
抽样方式由失效风险和批次定义决定。试制时关注定位、分离与装料动作;供货时按批准方案核对关键尺寸、外观、ESD要求与包装。发生取放异常时,保存异常托盘和同批正常样件,把机器程序、物料状态和托盘版本同时记录。
方宇自2013年生产薄片吸塑托盘,现有6条薄片自动化成型线,其中含3台高速成型机,2022年引进高速正负压成型机。设备信息用于说明薄片生产背景,采购验收仍以项目图纸、批准样件和约定记录为依据。
询价清单把机械手和供货条件放在一起
可执行的询价资料要让托盘供应方看见取放动作,而不只是一张外形图。设备示意、定位剖面和装料姿态应与托盘图使用同一方向标识。下面每项给出填写说明,最后一列留给采购、设备与质量人员共同补充。
| 字段 | 填写说明 | 项目回复 |
|---|---|---|
| 机械手类型 | 写明机器人或取放设备及动作示意。 | |
| 吸嘴或夹爪 | 提供接触形状、位置和进入方向。 | |
| 定位方式 | 标出设备使用的边、孔、面与支撑。 | |
| 型腔公差 | 按产品配合与机械手坐标标关键尺寸。 | |
| 叠放高度 | 说明空盘与装料状态的堆叠要求。 | |
| 分离方式 | 说明取出方向、空气入口和异常判据。 | |
| 防静电等级 | 写所选分类、测试方法和使用条件。 | |
| 清洁度 | 圈接触区域并附采样和判定要求。 | |
| 重复使用次数 | 填写预计循环使用和清洗安排。 | |
| 年用量 | 分别列出计划采购与补单需求。 |
下载自动化托盘询价清单,将需要确认的尺寸和动作指向图纸位置。年用量和重复使用次数分别填写:前者影响采购安排,后者影响磨损、保护与复检条件。首次询价可以同时提交设备照片或动作示意,以便识别尚需补齐的信息。
标准化矩阵托盘、烘烤和长期周转何时考虑注塑?
标准化IC矩阵托盘、需要高温烘烤或长期反复周转的场景,可以同时比较耐温材料和注塑托盘。先确认设备是否要求固定的矩阵接口,以及烘烤温度、时间与装料状态;再比较成型结构、尺寸保持、耐用性和费用。
如果精密定位、刚性或耐用要求集中在多个细节,注塑可能便于把结构整合在同一零件里。薄片吸塑仍可按零件保护、取放空间与采购安排评估,选择依据应放在批准样件和实际操作,而不是只按零件名称决定。
下一步用装料样件完成定位与分离验证
准备机械手类型、吸嘴或夹爪图、托盘定位方式、零件图和已填清单。先用样件检查装料、叠放、分离与取放,再记录关键尺寸和材料测试条件。批准时明确托盘版本、设备程序和包装状态,让后续变更有共同参照。
可查看吸塑托盘与内衬、薄片吸塑能力和工业自动化设备应用。洁净要求另见电子吸塑托盘洁净度:怎样写清洗与验收要求,将清洁、静电与尺寸条款分别记录,再合并到同一采购版本。